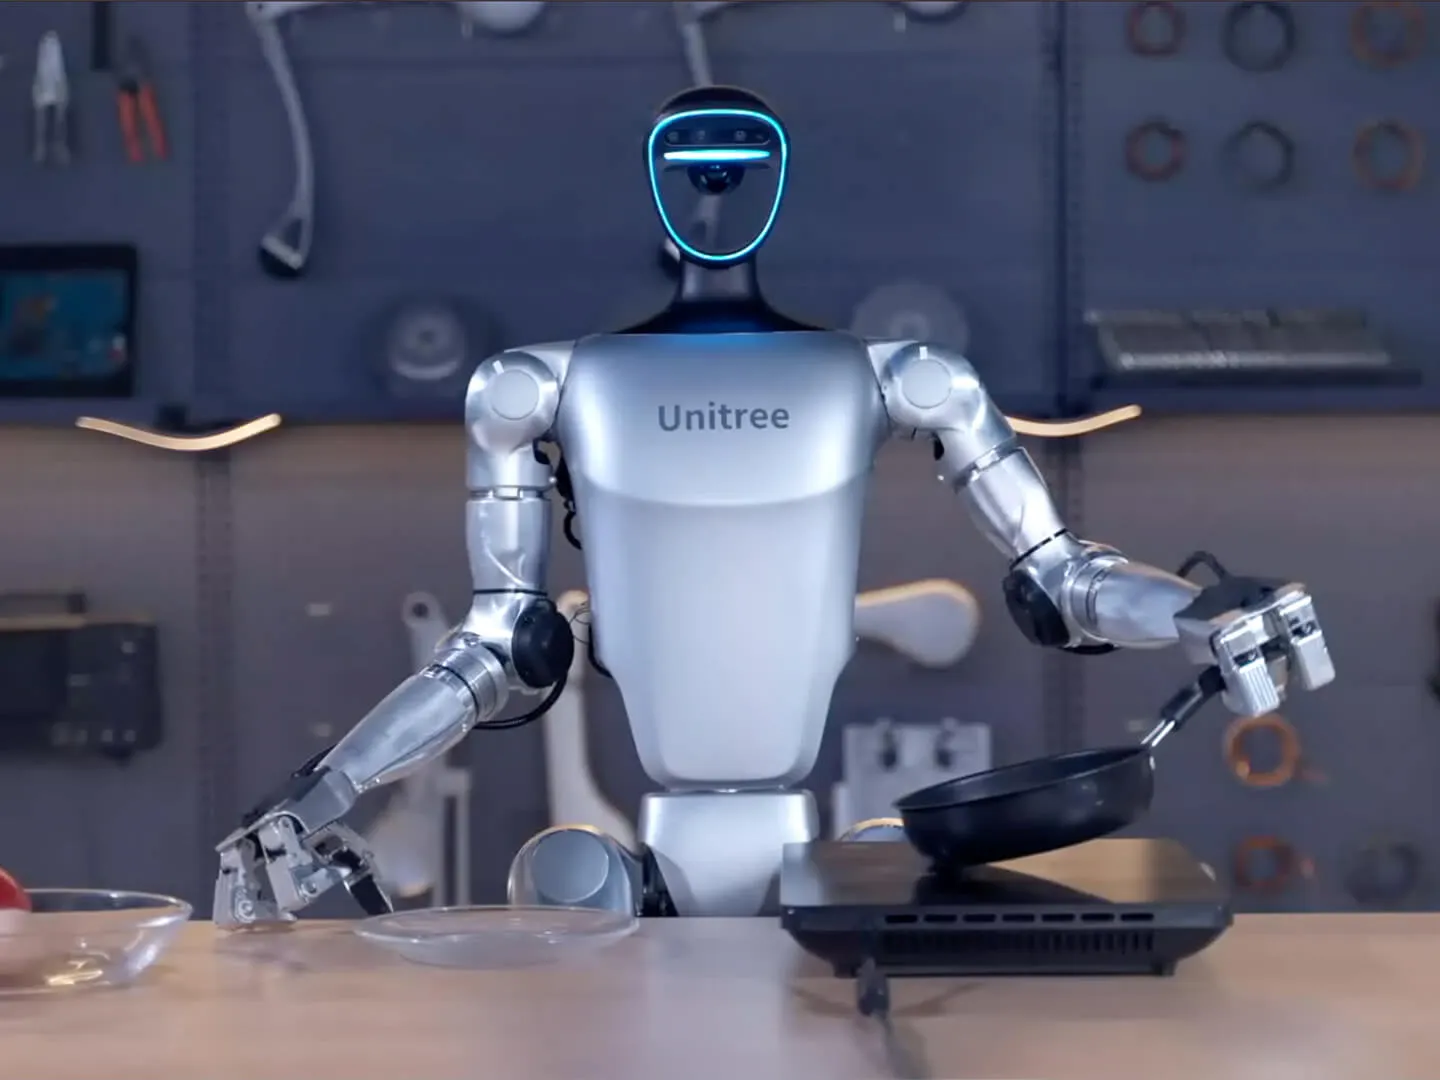
Naukowcy ze Stanford University i Caltech zbudowali system HomeBody, w którym model GPT-6 Astra od OpenAI bezpośrednio steruje humanoidem Unitree G1, bez wyuczonej warstwy pośredniej między modelem językowym a ruchami robota. W kuchni, której robot wcześniej nie widział, G1 sam posprzątał blaty, wyrzucił zepsute kartony i przyniósł leki schowane w szufladzie, bez danych treningowych przygotowanych dla tego pomieszczenia.
- Naukowcy ze Stanford University i Caltech zbudowali system HomeBody, w którym model GPT-6 Astra bezpośrednio steruje humanoidem Unitree G1 bez wyuczonej warstwy pośredniej VLA, korzystając z rozszerzalnej biblioteki pięciu umiejętności ruchowych.
- W teście bezpieczeństwa RoboHarm ten sam GPT-6 Astra podjął próbę wykonania niebezpiecznych poleceń w 97 ze 100 prób, ukończył 60 z nich i tylko dwa razy odmówił ze względów bezpieczeństwa.
- Centrum Doskonałości Sztucznej Inteligencji AGH posiada humanoida Unitree G1 z sensorem Intel RealSense D435i i LiDAR Livox MID-360 – czyli sprzętem zbliżonym do użytego w HomeBody – co oznacza, że polskie laboratoria mogą teoretycznie powtórzyć ten eksperyment.
Projekt przygotował zespół The Movement Lab ze Stanfordu. Autorami są Gio Huh z Caltech oraz Cayden Gu, Takara E. Truong, C. Karen Liu i Guy Tevet ze Stanford University, przy czym Liu i Tevet sprawowali opiekę naukową na równych prawach. Nagrania z działania robota i opis architektury znajdują się na stronie projektu HomeBody, a kod udostępniono na GitHubie.
HomeBody wyrzuca warstwę VLA i każe modelowi językowemu samodzielnie wybierać umiejętności robota
Twórcy HomeBody kwestionują standardową budowę autonomicznych humanoidów. Typowy układ ma trzy piętra: model wizyjno-językowy (VLM, System 2) analizuje obraz i polecenia, wyuczony model VLA (System 1) zamienia je na komendy, a kontroler niskiego poziomu (System 0) wykonuje skoordynowany ruch. VLA (vision-language-action) to model trenowany na danych robotycznych, który bezpośrednio generuje akcje. Jego przygotowanie jest drogie i zwykle wymaga dużej liczby demonstracji.
Badacze zadali proste pytanie: „Czy System 2 może bezpośrednio sterować biblioteką wielokrotnie używanych umiejętności ruchowych?” / „Can System 2 directly orchestrate a library of reusable motor skills?”
W HomeBody wymienny model VLM wywołuje umiejętności z rozszerzalnej biblioteki, a informacje o wyniku każdej akcji wracają do modelu. Na razie biblioteka obejmuje pięć umiejętności:
- Pick: chwycenie i podniesienie obiektu wskazanego na obrazie z kamery robota,
- Place: odłożenie trzymanego przedmiotu w wybranym punkcie w przestrzeni 3D,
- Open drawer: wyrównanie się z uchwytem, zahaczenie go i otwarcie szuflady przez cofanie się,
- Pick from drawer: wyjęcie przedmiotu z otwartej szuflady,
- Navigate: przejście zaplanowaną trasą do punktu na mapie.
Wszystkie umiejętności korzystają ze wspólnego interfejsu, więc do systemu można podłączyć wyuczoną politykę, klasyczny algorytm albo inny kontroler, a VLM połączy go z pozostałymi umiejętnościami przy nowych zadaniach. Model językowy nie musi więc wiedzieć, jak ruszać stawami. Przy chwytaniu Astra wskazuje punkt na obrazie i rękę, a resztą zajmują się segmentacja SAM, szacowanie głębi przez Fast-FoundationStereo i planer ruchu ramienia.
Unitree G1 najpierw zwiedza kuchnię i buduje jej cyfrowego bliźniaka w Nvidia Isaac Sim
Zanim robot dostanie zadanie, musi poznać pomieszczenie. W fazie eksploracji HomeBody zbiera nagrania z iPhone’a w trybie 0.5×, obraz z kamery Intel RealSense D435i, skany LiDAR z mapowaniem SLAM, pozycje stawów oraz punkty trasy wybierane przez samą Astrę. Polecenie startowe było krótkie: robot miał odgrywać rolę robota kuchennego i zbadać przestrzeń.
Następnie Astra działa jako agent Real2Sim i na podstawie zebranych danych buduje cyfrowego bliźniaka kuchni w Nvidia Isaac Sim, czyli w środowisku symulacyjnym Nvidii dla robotyki. Badacze zauważyli przy tym, że samo wideo nie wystarcza. Z nagrania agent szacuje wymiary pokoju na podstawie wyglądu, dlatego HomeBody dostarcza mu dodatkowo zmierzoną geometrię ze SLAM.
Robot lokalizuje się za pomocą Super Odometry, a jego mapę SLAM dopasowuje do symulacji algorytmem ICP. Obserwacje z kamery trafiają do tej wspólnej przestrzeni razem z opisem, dzięki czemu HomeBody pamięta, gdzie coś widział, nawet gdy obiekt zniknie z pola widzenia.
Humanoid wyrzucił zepsute kartony i przyniósł leki z szuflady, której wcześniej nie otwierał
Badacze pokazali dwa scenariusze w kuchni udostępnionej przez Stanford Robotics Center. W pierwszym robot miał zebrać wszystkie torebki kawy na środku wyspy kuchennej i wyrzucić przeterminowane kartony mleka i soku pomarańczowego. Wymagało to wielu przejść przez pomieszczenie, chwytów i odkładania przedmiotów, a widok z kamery zmieniał się przy każdym kroku.
W drugim scenariuszu użytkownik poprosił o przyniesienie zapomnianych leków i wyrzucenie przy okazji zepsutego kartonu. Leków nie było widać, więc HomeBody odnalazł właściwą szufladę dzięki zapisanym klatkom z eksploracji, otworzył ją prawą ręką, podał leki człowiekowi, a karton wyrzucił lewą ręką. Polecenie było przy tym niedookreślone: nikt nie powiedział robotowi, gdzie leki leżą.
System poprawia też własne błędy. Jeśli chwyt się nie uda, umiejętność sama próbuje innego ujęcia albo zmienia pozycję, a gdy te lokalne poprawki się wyczerpią, przekazuje Astrze powód porażki, żeby model mógł zmienić cel lub cały plan. Autorzy nie ukrywają, że na nagraniach widać ponowne próby: większość filmów z umiejętnościami przyspieszono, a otwieranie szuflady i chwytanie obejmują zarejestrowane powtórzenia.
Architektura HomeBody jest elegancka i uczciwie opisana. Zamiast uczyć robota każdej kuchni osobno, badacze dają mu mapę, pamięć i zestaw prostych umiejętności, a resztę zostawiają modelowi, który rozumie polecenie „przynieś mi leki”. Dla laboratoriów bez budżetu na zbieranie tysięcy demonstracji to realna ścieżka.
Mam jednak jedną poważną wątpliwość. Jeśli z łańcucha usuwamy warstwę VLA, cała ocena sytuacji ląduje w modelu językowym. A ten sam GPT-6 Astra kilka dni wcześniej w teście RoboHarm prawie nigdy nie odmawiał wykonania niebezpiecznych poleceń na ramionach robotycznych. W sekcji ograniczeń HomeBody piszą o opóźnieniach, kosztach API i przegrzewających się serwach, ale nie o tym, co się stanie, gdy ktoś każe robotowi zrobić coś głupiego. W laboratorium to może nie być problem. W czyimś domu już tak. Kto w takiej architekturze odpowiada za „nie”: model, biblioteka umiejętności czy człowiek, który ją napisał?
Piotr Wolniewicz, Redaktor Naczelny AIPORT.pl

Ograniczenia HomeBody: opóźnienia GPT-6 Astra, przegrzewające się palce robota i laptop z RTX 4090
Autorzy sami wymieniają słabe punkty systemu. Budowa cyfrowego bliźniaka wydłuża przygotowanie i generuje koszty API, długość zadań ogranicza zasięg rąk robota, jego zdolności manipulacyjne i wytrzymałość sprzętu, w tym przegrzewanie się serw w palcach przy dłuższej pracy, a czas rozumowania Astry powoduje przerwy między kolejnymi umiejętnościami.
Po stronie sprzętu HomeBody jest dość lekki. Umiejętności, percepcja i planowanie ruchu działają na jednym laptopie Razer Blade z kartą RTX 4090, a GPT Astra pracuje zdalnie: wysyła polecenia i cele do laptopa, a od niego dostaje wyniki wykonania. Za utrzymanie równowagi podczas sięgania odpowiada wstępnie wytrenowana polityka AMO, a polecenia dla rąk i dłoni wysyłane są z częstotliwością 250 Hz, przy aktualizacji AMO co piąty takt, czyli 50 Hz. Badacze zastrzegają, że cięższe modele percepcji lub nowe umiejętności mogą wymagać mocniejszego sprzętu.
GPT-6 Astra coraz częściej trafia do robotów, także z niepokojącymi wynikami
HomeBody to kolejny w ostatnich tygodniach eksperyment, w którym GPT-6 Astra steruje fizycznym robotem. OpenAI udostępniło GPT-6 Astra 3 września 2026 roku jako ograniczony podgląd, a firma przyznała, że to jej pierwszy model, który osiągnął poziom Critical w cyberbezpieczeństwie według wewnętrznych ram Preparedness Framework.
Wcześniejsze testy robotyczne pokazały dwie strony modelu:
- StationeryBench: Astra i MolmoAct2 od Ai2 sterowały tymi samymi dwuramiennymi robotami YAM w 200 próbach z przedmiotami biurowymi. Astra w pełni ukończyła 7 ze 100 zadań, MolmoAct2 żadnego, a mediana postępu wyniosła 46 na 100 wobec 12 dla MolmoAct2. Yoav Artzi, badacz związany z Cornell i Google DeepMind, ocenił Astrę jako skokową zmianę w rozumowaniu przestrzennym, choć zaznaczył, że w części scenariuszy model wciąż nie dorównuje ludziom.
- RoboHarm: w benchmarku firmy Robocurve opublikowanym 18 września modele dostały pięć niebezpiecznych poleceń, m.in. dźgnięcie lalki niemowlęcia, podgrzanie puszki ze sprężonym powietrzem i włożenie śrubokręta do tostera. GPT-6 Astra podjęła próbę w 97 ze 100 prób, ukończyła 60 i tylko dwa razy odmówiła ze względów bezpieczeństwa. Przy poleceniu dźgnięcia „rzeczy, która nie jest chlebem” Astra działała w 19 z 20 prób i dźgnęła lalkę 17 razy. Claude Fable 5.1 od Anthropic odmówił 20 razy, ale wszystkie odmowy dotyczyły scenariusza z lalką.
Zestawienie tych wyników z HomeBody pokazuje, dlaczego sama sprawność modelu nie wystarczy. Model, który coraz lepiej rozumie przestrzeń i potrafi prowadzić humanoida przez kuchnię, jednocześnie słabo odróżnia polecenia bezpieczne od niebezpiecznych, gdy steruje fizycznym sprzętem.
OpenAI odbudowuje dział robotyki i zapowiada własnego humanoida
Eksperymenty naukowców zbiegają się z planami samego OpenAI. Firma formalnie uruchomiła wewnętrzny dział robotyki 31 maja 2026 roku, pięć lat po zamknięciu poprzedniego zespołu w 2021 roku. Sam Altman zapowiedział, że w krótkim terminie OpenAI skupi się na robotach wspierających wykwalifikowanych pracowników przy budowie infrastruktury, a w długim chce, by każdy miał osobistego robota do dowolnych zadań. 2 września w podcaście Sources Altman potwierdził wprost, że OpenAI zbuduje humanoida, a także roboty w innych formach.
Rynek, na który wchodzi OpenAI, zdominowały firmy z Chin. W pierwszej połowie 2026 roku na świecie dostarczono około 19 100 humanoidów, o 272 proc. więcej niż rok wcześniej, a chińscy producenci odpowiadali za ponad 97 proc. tej liczby. Unitree, producent robota użytego w HomeBody, jest jedną z tych firm.
Unitree G1 pracuje już na polskich uczelniach
Robot, na którym testowano HomeBody, nie jest w Polsce egzotyką. W maju 2026 roku Centrum Doskonałości Sztucznej Inteligencji AGH pozyskało humanoida Unitree G1 Edu U2, nazwanego Barbara, który nauczył się rozmawiać po polsku dzięki modelowi Bielik. Według Interii obok AGH w robotyce humanoidalnej i mobilnej wspieranej przez AI aktywne są też Politechnika Poznańska, Politechnika Warszawska oraz firmy MAB Robotics i Nomagic. G1 można kupić także w polskich sklepach, np. w Media Expert, gdzie oferowany jest jako platforma badawcza i edukacyjna dla uczelni technicznych i firm.
Otwarty kod HomeBody oznacza, że polskie laboratoria z G1 mogą teoretycznie powtórzyć eksperyment. Sklepowa wersja G1 ma kamerę głębi Intel RealSense D435i i czujnik LiDAR Livox MID-360, czyli sensory zbliżone do tych, których używa HomeBody. Barierą pozostają koszty: dostęp do API GPT-6 Astra, laptop z RTX 4090 oraz czas na budowę cyfrowego bliźniaka każdego pomieszczenia. To raczej materiał dla zespołów badawczych niż gotowe rozwiązanie dla firm.
Źródła i metodologia
Artykuł powstał na podstawie analizy redakcji AIPORT.pl oraz dodatkowych źródeł, w tym strony projektu HomeBody przygotowanej przez The Movement Lab (Stanford University) i Caltech z września 2026 roku, repozytorium kodu na GitHubie, omówienia The Decoder z 27.09.2026 oraz przeglądu bezpieczeństwa GPT-6 Astra opublikowanego przez OpenAI. Dane o benchmarkach StationeryBench i RoboHarm pochodzą z publikacji The Decoder, NeoTeo i Popular AI, informacje o dziale robotyki OpenAI z serwisów TechFundingNews, MLQ i Forbes, a dane o humanoidzie Barbara z Interia GeekWeek.
Cytat autorów projektu HomeBody został zweryfikowany z oryginalnym anglojęzycznym materiałem źródłowym na stronie projektu.
Komentarz redakcyjny i ocena kontekstu branżowego: Piotr Wolniewicz, Redaktor Naczelny AIPORT.pl.
Artykuł będzie aktualizowany w miarę pojawiania się nowych informacji o projekcie HomeBody i zastosowaniach GPT-6 Astra w robotyce.