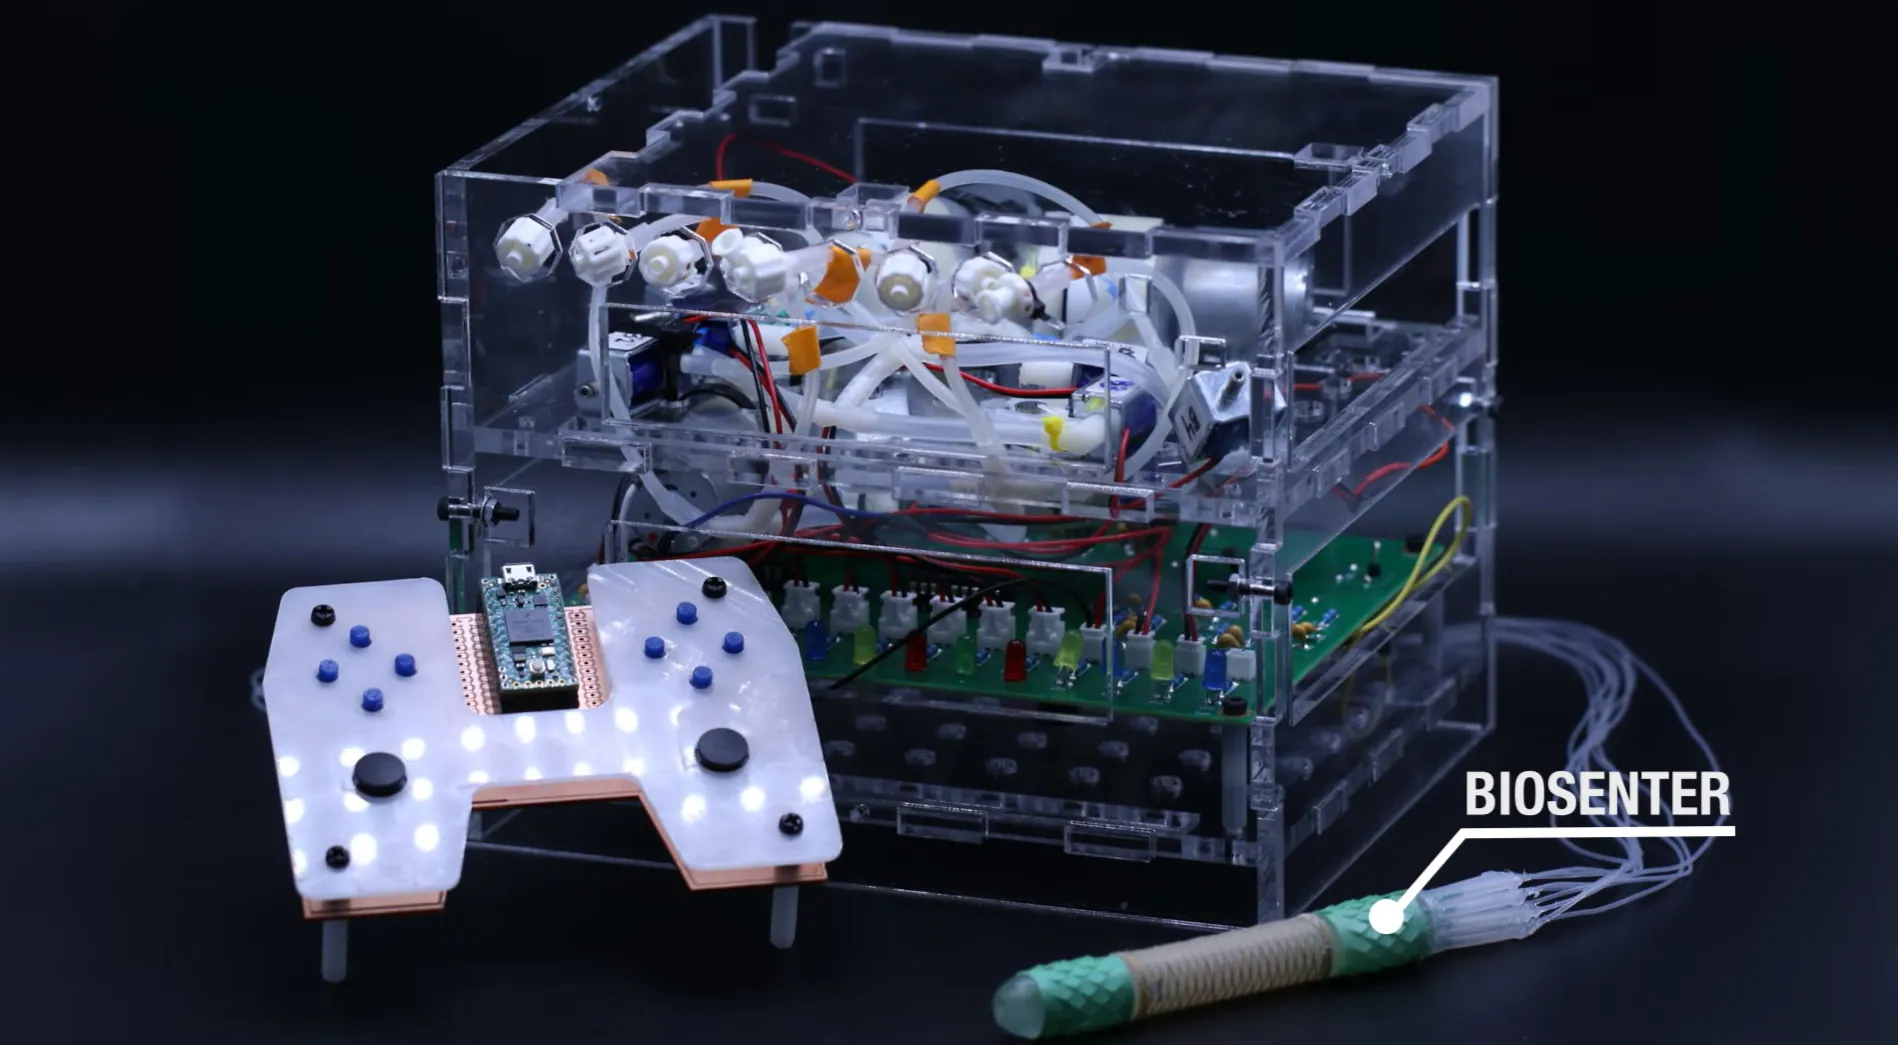
Inżynierowie z MIT zbudowali miękkiego robota BIOSENTER, który porusza się po jelicie cienkim na wzór węża i może robić zdjęcia, pobierać wycinki do biopsji, usuwać polipy oraz podawać leki bezpośrednio na tkankę. W badaniach na żywych świniach robot pokonał około 2 metrów jelita cienkiego w 11 minut, bez widocznych uszkodzeń tkanki.
- Robot BIOSENTER, zbudowany przez inżynierów z MIT pod kierownictwem prof. Giovanniego Traverso, porusza się przez jelito cienkie naśladując ruch węża – za pomocą pneumatycznych siłowników i rękawów z kolcami inspirowanych techniką kirigami, które zapewniają przyczepność na śliskiej błonie śluzowej.
- W testach na uśpionych świniach BIOSENTER pokonał około 2 metrów jelita cienkiego w 11 minut, wykonując w tym czasie obrazowanie, pobieranie wycinków do biopsji oraz podanie płynu w wybranym miejscu, bez widocznych uszkodzeń tkanki.
- Robot nie posiada jeszcze dopuszczenia do użytku klinicznego ani w USA, ani w Unii Europejskiej – MIT zgłosiło patent i poszukuje licencjobiorców, a zespół pracuje nad udoskonaleniem nawigacji i dalszymi testami bezpieczeństwa.
Wyniki opublikowano w środę 28 października 2026 r. w czasopiśmie Science Robotics. Pracą kierował Giovanni Traverso, profesor inżynierii mechanicznej w MIT i gastroenterolog w Brigham and Women’s Hospital w Bostonie. Głównymi autorami są Binbin Ying, były badacz podoktorski MIT, obecnie adiunkt w University of Texas Southwestern Medical Center, doktorant MIT Ahmad Mujtaba Jebran oraz Sahab Babaee, były pracownik naukowy MIT.
Film pokazujący, jak porusza się robot: How a soft robot inches through hard-to-reach places
BIOSENTER ma zastąpić żmudną enteroskopię dwubalonową
Jelito cienkie to jeden z najtrudniej dostępnych odcinków przewodu pokarmowego. Ma ponad 6 metrów długości, około 2,5 cm średnicy i leży głęboko w jamie brzusznej, ciasno zwinięte między żołądkiem i jelitem grubym. Lekarze szukają w nim najczęściej źródeł krwawień, zmian chorobowych i niedrożności.
Dziś podstawową metodą jest enteroskopia dwubalonowa. Endoskop przesuwa się w głąb jelita, gdy personel na zmianę napełnia i opróżnia dwa balony, które pomagają podciągać aparat. MIT opisuje tę procedurę jako powolną i pracochłonną. Zespół Traverso chciał zbudować enteroskop, którym łatwiej sterować i który szybciej przechodzi przez jelito.
„Podstawowe wyzwanie, z którym się mierzymy, to ocena tego odcinka jelita cienkiego o długości 6-7,5 metra w sposób, który da się w większym stopniu zautomatyzować” / „The fundamental challenge that we’re trying to overcome is how to evaluate that 20-to-25-foot segment of the small intestine in a way that can be more automated” – mówi Giovanni Traverso.
Komory z powietrzem i „łuski” z kirigami napędzają robota z MIT
BIOSENTER (od ang. bioinspired soft enteroscopic robot) to miękka, pusta w środku rura. Wąż skręca, napinając mięśnie raz po jednej, raz po drugiej stronie ciała. Robot naśladuje ten mechanizm za pomocą siłowników pneumatycznych z czterema komorami. Napełnianie komór powietrzem w różnych kombinacjach sprawia, że rura wydłuża się, kurczy albo wygina w wybranym kierunku.
Głowa i ogon robota mają dodatkowe balony kotwiczące, które na zmianę się rozprężają i opróżniają. Tak robot podciąga się do przodu krok po kroku. Balony okrywają rękawy wzorowane na kirigami, japońskiej technice cięcia i składania papieru. Gdy balon się rozpręża, płaski rękaw rozciąga się i wysuwa trójwymiarowe kolce. Działają one jak łuski węża i dają robotowi przyczepność na śliskiej błonie śluzowej jelita.
„Dzięki rękawom z kirigami, które zwiększają tarcie, robot zaczepia się miejscowo o tkankę i może się poruszać bez nadmiernego rozciągania delikatnej ściany jelita cienkiego” / „By using kirigami sleeves to enhance surface friction, the robot can generate localized tissue engagement traction for locomotion without relying on excessive stretching of the delicate small intestinal tissue” – wyjaśnia Ahmad Mujtaba Jebran.
Laboratorium Traverso stosowało już wcześniej powłoki kirigami w podeszwach butów o lepszej przyczepności i w stentach, które czasowo zakotwiczają się w przełyku i uwalniają leki.
Przez centralny kanał robota przechodzą narzędzia endoskopowe:
- kamera do obrazowania ściany jelita w czasie rzeczywistym,
- rozpylacz do podawania leków bezpośrednio na tkankę,
- klipsy do pobierania wycinków do biopsji i usuwania polipów.
Robot jest połączony przewodem z zewnętrzną skrzynką sterującą. Operator kieruje nim bezprzewodowym joystickiem przez ciasne przejścia i ostre zakręty. Konstrukcja pozwala wprowadzić go do organizmu przez usta albo przez odbyt.

Na żywych świniach robot przeszedł około 2 metrów jelita w 11 minut
Zespół testował BIOSENTER na uśpionych świniach, których przewód pokarmowy przypomina ludzki. Według publikacji w Science Robotics robot pokonał około 2 metrów zapadniętego i krętego jelita cienkiego w 11 minut. W tym czasie wykonał obrazowanie, pobrał wycinki i podał płyn w wybranym miejscu. Badacze nie stwierdzili widocznych uszkodzeń tkanki w testowanych warunkach.
„Jelito cienkie oceniamy albo w celach diagnostycznych, albo terapeutycznych. Jeśli znajdziemy mały polip do usunięcia, ten robot pozwala nam pobrać wycinek albo go usunąć” / „When we evaluate the small intestine, we do it for either diagnosis or treatment. If we find a little polyp that needs to be removed, this robot allows us to take a biopsy or remove it” – mówi Traverso.
Projekt nie powstał z dnia na dzień. Wcześniejszą wersję konstrukcji, pod nazwą BIOSENTERO, Jebran opisał w pracy magisterskiej obronionej w MIT w maju 2024 r. Podał tam między innymi, że korpus robota wygina się o ponad 90 stopni, co daje dostęp do pełnych 360 stopni w płaszczyźnie. W badaniach na świniach robot wspomagany przez operatora osiągał wtedy prędkość około 200 mm na minutę.
Piszę o tym robocie z dużą sympatią. Jednocześnie zwracam uwagę na liczby. Jelito cienkie człowieka ma 6-7,5 metra, BIOSENTER przeszedł w testach około 2 metrów jelita świni. To dobry wynik dla prototypu. Do zbadania całego narządu wciąż daleko.
Druga rzecz to słowo „autonomiczny”, które pojawia się w części zagranicznych relacji. Robot jest na uwięzi i prowadzi go człowiek z joystickiem. Sam Traverso mówi o automatyzacji jako o celu, nie o stanie obecnym. Uważam, że właśnie tutaj otwiera się miejsce dla AI: rozpoznawania obrazu z kamery w czasie rzeczywistym i podpowiadania operatorowi, gdzie skręcić albo gdzie pobrać wycinek. Tego w publikacji jeszcze nie ma.
Najciekawsze pytanie brzmi dla mnie tak: czy taki robot skróci czas pracy endoskopisty na tyle, żeby szpitale chciały za niego płacić? Badanie na zwierzętach nie da na to odpowiedzi. Dopiero badania kliniczne pokażą, czy rękawy z kolcami równie łagodnie traktują jelito chorego człowieka, na przykład ze zmianami zapalnymi.
Piotr Wolniewicz, Redaktor Naczelny AIPORT.pl
Kapsuły, roboty magnetyczne i miękkie endoskopy walczą o dostęp do jelita cienkiego
Najpopularniejszą alternatywą dla klasycznej enteroskopii jest dziś endoskopia kapsułkowa. Pacjent połyka kapsułkę z kamerą, która fotografuje przewód pokarmowy. Kapsułka nie pobierze jednak wycinka i nie usunie polipa. BIOSENTER ma robić jedno i drugie.
Grand View Research szacuje światowy rynek endoskopii kapsułkowej na 475,7 mln dolarów w 2025 r. i prognozuje wzrost do 880,5 mln dolarów w 2033 r., czyli średnio o 8,06 proc. rocznie. Szacunki różnych firm badawczych mocno się rozjeżdżają. IMARC Group wycenia ten sam rynek w 2025 r. na 559 mln dolarów. Wszystkie analizy wskazują jednak na stały wzrost segmentu diagnostyki jelita cienkiego.
BIOSENTER nie jest jedynym robotem projektowanym do tego zadania. Wśród konkurencyjnych konstrukcji są:
- Inchiscope z University of Leeds, modułowy, miękki endoskop z trzema balonami i średnicą 13 mm, poruszający się jak gąsienica miernikowca (opis ukazał się w 2026 r. w IEEE/ASME Transactions on Mechatronics),
- robot zespołu prof. Qingsonga Xu z Uniwersytetu Makau, wielkości kapsułki z witaminą, sterowany zewnętrznym polem magnetycznym i inspirowany pająkiem z pustyni Namib, który przetacza się po wydmach.
Robot z MIT różni się od rozwiązań kapsułkowych tym, że od początku łączy diagnostykę z zabiegami. Jest za to przywiązany przewodem, więc nie zastąpi wygody połykanej kapsułki.
Polscy gastroenterolodzy znają problem: enteroskopia trwa do dwóch godzin
Trudność, którą chce rozwiązać zespół z MIT, dotyczy także polskich szpitali. W przeglądzie opublikowanym w 2019 r. w „Gastroenterologii Klinicznej” (autor korespondencyjny: dr n. med. Janusz Milewski z Kliniki Chorób Wewnętrznych i Gastroenterologii CSK MSWiA w Warszawie) enteroskopię opisano jako zabieg trudny technicznie, trwający do 2 godzin i wymagający dużego doświadczenia endoskopisty. Autorzy zaproponowali wtedy średni koszt diagnostycznej enteroskopii wspomaganej (dwubalonowej, jednobalonowej lub spiralnej) na poziomie około 6000 zł.
Te dane mają kilka lat. Problem się jednak nie zmienił: procedura wymaga rzadkich kompetencji i drogiego sprzętu, więc wykonują ją głównie wyspecjalizowane ośrodki. Gdyby roboty takie jak BIOSENTER skróciły czas zabiegu i ograniczyły ręczną pracę, w Polsce mogłoby to oznaczać łatwiejszy dostęp do badania także poza największymi klinikami. Na razie to wyłącznie perspektywa. Robot nie ma dopuszczenia do użytku klinicznego ani w USA, ani w Unii Europejskiej.
MIT zgłosiło patent i szuka licencjobiorców
Biuro transferu technologii MIT (Technology Licensing Office) wystawiło wynalazek do licencjonowania. Zgłoszenie patentowe w USA, którego współtwórcami są Traverso, Ying, Babaee i Jebran, jest w toku. Zespół pracuje teraz nad udoskonaleniem nawigacji i sprawdza kolejne zastosowania robota w jelicie cienkim.
„Mamy nadzieję, że uda się rozwijać tę technologię dalej i ostatecznie zbudować systemy, które pozwolą na bardziej zautomatyzowaną ocenę jelita cienkiego” / „We hope we can continue to move it forward to eventually develop systems that can help achieve more automated evaluation of the small intestine” – mówi Traverso.
Przed BIOSENTEREM długa droga. Prototyp musi przejść badania bezpieczeństwa i skuteczności u ludzi, zanim trafi do jakiejkolwiek pracowni endoskopowej.
Źródła i metodologia
Artykuł powstał na podstawie analizy redakcji AIPORT.pl oraz dodatkowych źródeł, w tym publikacji naukowej w Science Robotics z dnia 28.10.2026, komunikatu MIT News oraz Popular Science. Polski kontekst kliniczny: Gastroenterologia Kliniczna. Wykorzystano także materiały The Rundown Robotics, Healthcare in Europe, MIT Technology Licensing Office, pracę magisterską Ahmada Mujtaby Jebrana w repozytorium DSpace@MIT, raporty Grand View Research i IMARC Group oraz opisy prac University of Leeds i Uniwersytetu Makau.
Cytaty Giovanniego Traverso, profesora inżynierii mechanicznej w MIT, i Ahmada Mujtaby Jebrana, doktoranta MIT, zostały zweryfikowane z oryginalnym anglojęzycznym materiałem źródłowym.
Komentarz redakcyjny i ocena kontekstu branżowego: Piotr Wolniewicz, Redaktor Naczelny AIPORT.pl.
Artykuł będzie aktualizowany w miarę pojawiania się nowych informacji o robocie BIOSENTER i badaniach nad robotyczną endoskopią jelita cienkiego.